Настройка характера управления
Изменяйте параметры по одному и сравнивайте результат на одинаковом начальном состоянии. Это позволяет связать наблюдаемую реакцию с конкретной настройкой.
Настройки CV
Приоритет стационарного расчета влияет на относительную стоимость отклонения CV. Мин–Макс задает предпочтительное положение внутри рабочего диапазона: среднее положение соответствует его середине. Фактическая цель может отличаться из-за связей с другими CV и ограничений MV.
Приоритет траектории изменяет относительный вес отклонения CV от стационарной цели при расчете динамики. Это весовая настройка, а не гарантия безусловного выполнения одного CV прежде всех остальных.
Настройки MV
Максимальный шаг ограничивает модуль движения за расчетный отсчет. Минимальный шаг используется для округления найденного движения. Подавление перемещений увеличивает стоимость движений и обычно делает поведение менее активным, но конкретный результат зависит от всей постановки.
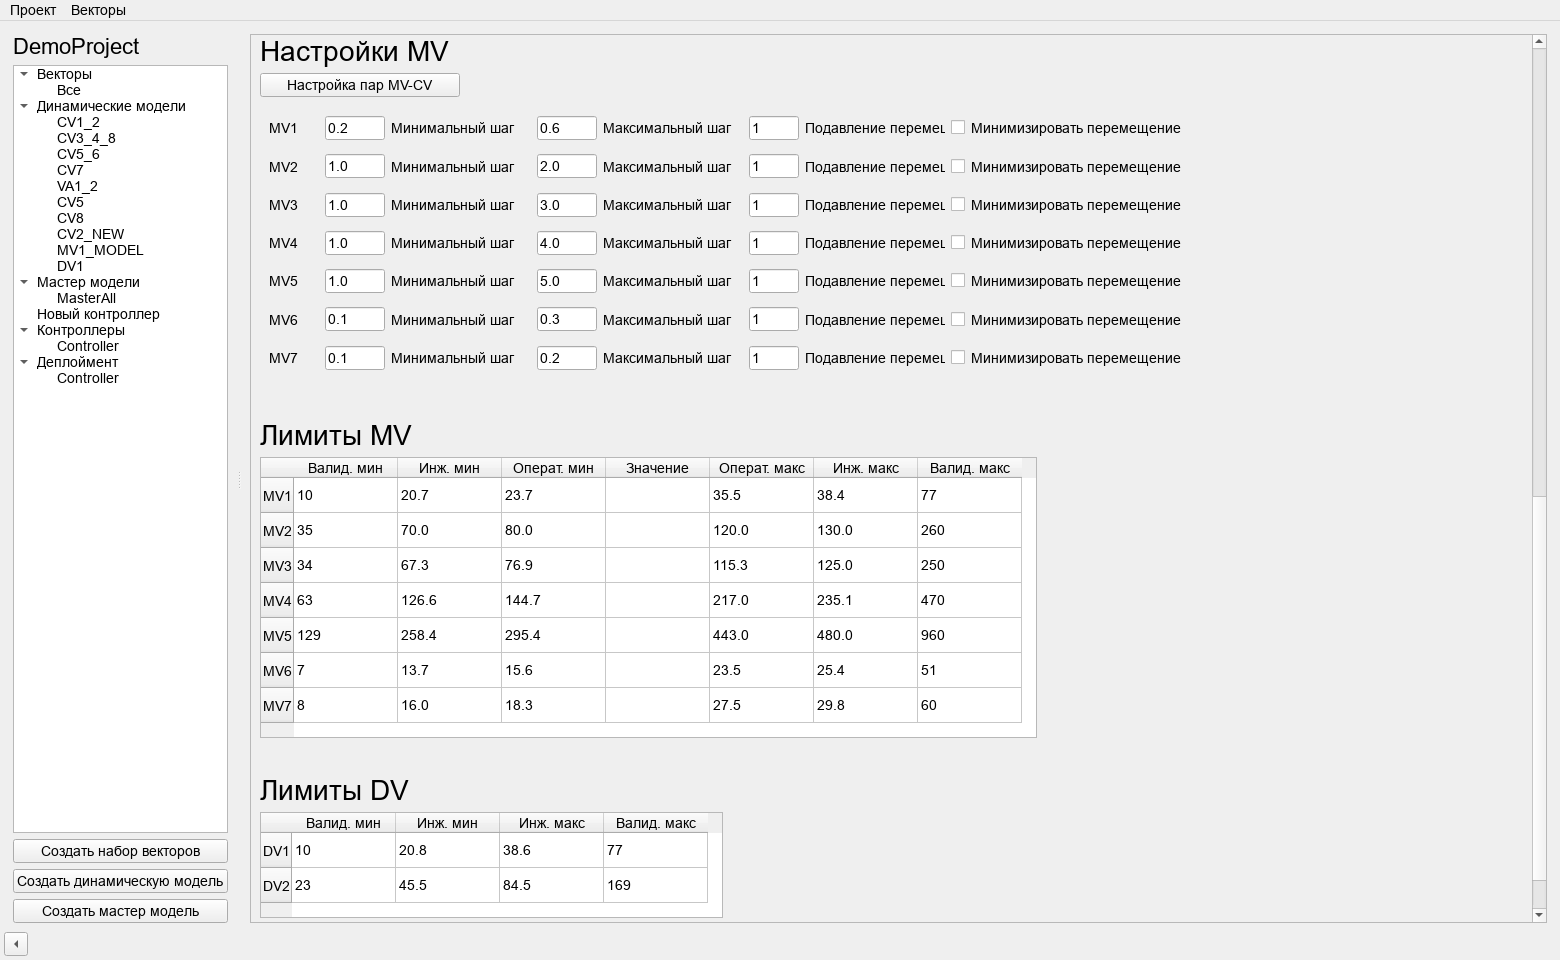
Проверяйте итоговые значения после округления, особенно при близости к границам. Поле Минимизировать перемещение присутствует в форме, но самостоятельный эффект этого флажка не следует предполагать без проверки конкретной версии математической библиотеки.
Учет DV и взаимодействия
Feedforward учитывает продолжающееся влияние прошлых изменений входов. Доля и окно feedforward регулируют его вклад в расчет. DV участвует в прогнозе; контроллер не выбирает ее будущее значение как управляющую уставку.
Дополнительные штрафы для пар CV–MV меняют предпочтения движений общих управляющих переменных. Используйте их после проверки базовой модели и обычных настроек. Сложное взаимодействие пар может влиять на численные свойства задачи, поэтому сначала сохраните исходный вариант.
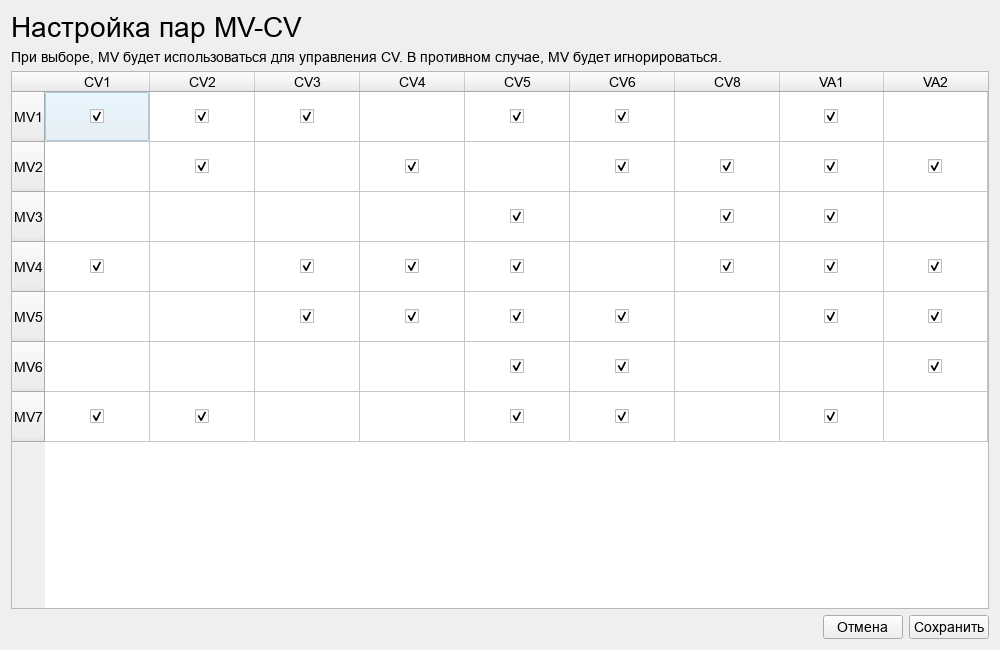 Экран вызывается кнопкой «Настройка пар MV-CV». Подпись о выборе пары не следует трактовать как удаление самой связи из мастер-модели.
Контроль результата
Сравните величину и частоту движений MV, выход CV из рабочих границ, приближение к цели и наличие колебаний. Уменьшение числа движений не всегда означает улучшение управления: оно может сопровождаться длительным нарушением желательного диапазона. Пример процедуры приведен в анализе симуляции.